人工智能机器人 从工具到伙伴的进化之路
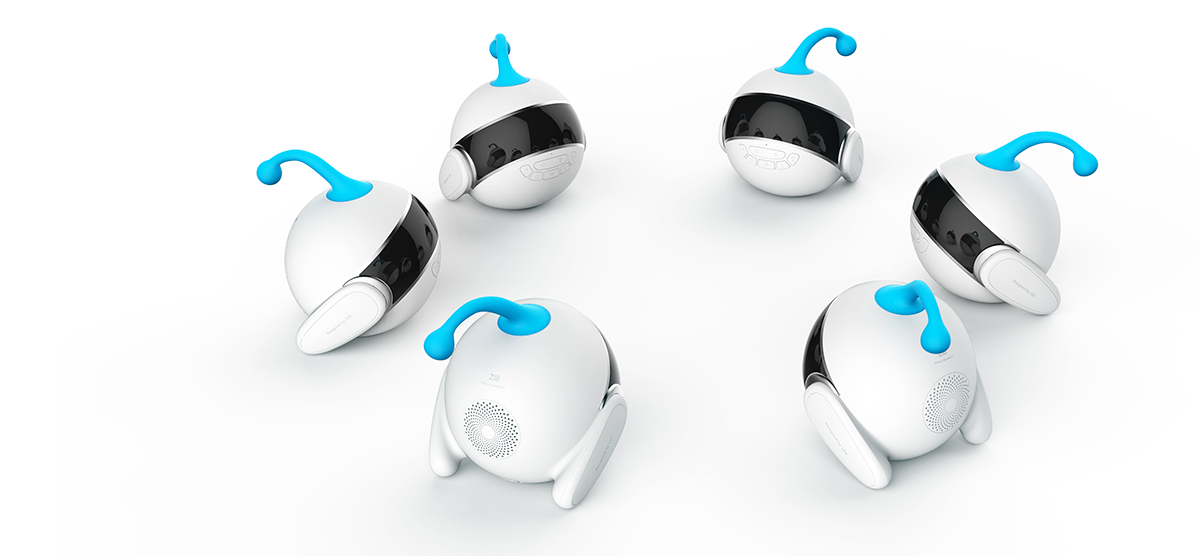
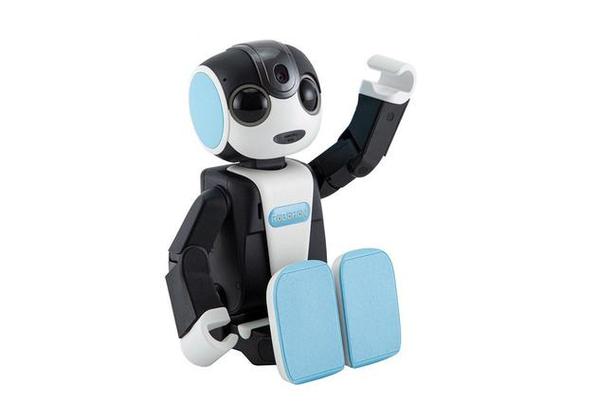
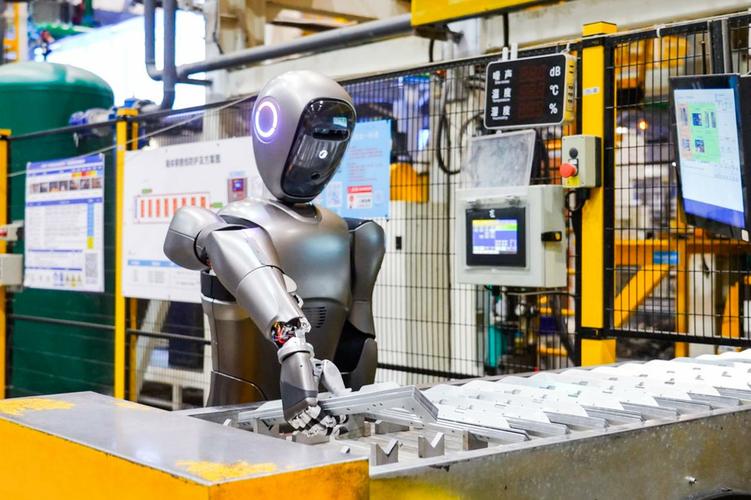
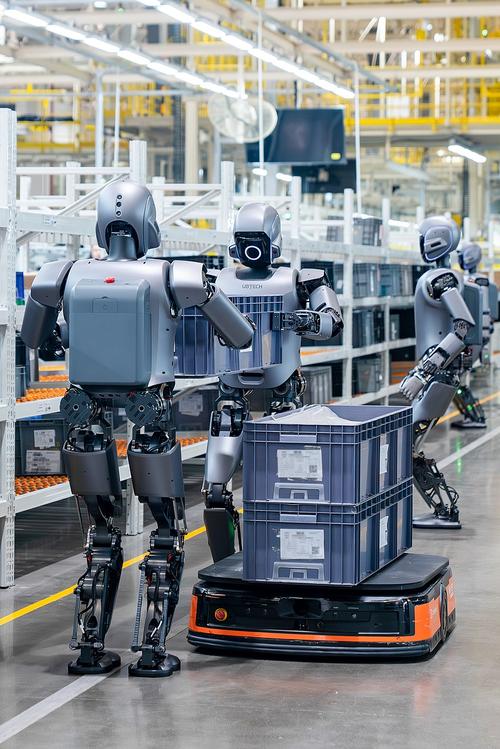
当我们谈论“人工智能机器人”时,往往会联想到科幻电影中拥有自我意识的机械生命。现实中的智能机器人正以更务实、更深刻的姿态融入我们的世界。它不再仅仅是执行预设程序的自动化机器,而是正在演变为能够感知、学习、决策并与人类自然协作的智能体。这一进化历程,不仅是技术的突破,更是人机关系的重塑。\n\n 一、定义与核心:什么是人工智能机器人?\n\n严格来说,人工智能机器人是人工智能(AI)与机器人技术的深度融合体。它区别于传统工业机器人——后者依赖固定编程完成重复性动作。智能机器人的核心在于“智能”,即它具备环境感知、数据分析、自主决策和持续学习的能力。\n\n关键能力体现在三个层面:\n1. 感知智能:通过视觉、听觉、触觉等多模态传感器理解周围环境,识别物体、人脸、语音乃至情绪。\n2. 认知智能:利用大模型和知识图谱进行推理、规划和自然语言交互,例如理解“把桌上的咖啡端给我,别烫着”这类复合指令。\n3. 行为智能:在动态变化的环境中精准控制机械臂或移动底盘,完成抓取、导航、避障等复杂动作。\n\n二、发展历程:从程序化到自主化\n\n人工智能机器人的演进大致经历了三个阶段:\n\n1. 程序控制阶段(20世纪60-90年代):以工业机械臂为代表,通过示教再现或简单传感器反馈工作。例如汽车流水线上的焊接机器人,严格按预设轨迹运动,缺乏对意外的应变能力。\n\n2. 感知反馈阶段(2000-2015年):随着激光雷达、深度相机和SLAM技术的成熟,移动机器人开始具备自主导航能力。扫地机器人、仓储AGV(自动导引车)大规模商用,能构建地图并灵活避障。\n\n3. 认知智能阶段(2016年至今):深度学习和大语言模型的爆发,赋予了机器人“理解”和“对话”的能力。以人形机器人和协作机器人为代表,它们能听懂自然语言指令,根据对话上下文调整行为,甚至通过观察人类演示学习新技能。例如波士顿动力的Atlas在运动控制上的突破,以及特斯拉Optimus、Figure 01等将大模型与机器人本体结合的探索。\n\n三、应用场景:无处不在的智能搭档\n\n人工智能机器人正以多样形态渗透到各个领域:\n\n- 工业制造:协作机器人(Cobot)与工人肩并肩工作,通过视觉检测识别零件缺陷,安全地传递工具。它不再被围栏隔离,而是成为柔性产线的一员。\n- 医疗健康:手术机器人如达芬奇系统,将医生手部动作转化为微米级精准操作;康复机器人辅助患者进行步态训练,并通过传感器评估恢复进展。\n- 家庭服务:扫地机器人从随机碰撞进化到激光建图+AI规划路径;陪伴机器人能识别老人跌倒、提醒服药,并进行情感化语音交互。\n- 物流与零售:仓储机器人集群高效拣选商品,配送机器人已在部分城市试点末端送货;无人商店中的机器人可自动盘点货架库存。\n- 特种作业:在核电站、矿井、深海等危险环境,智能机器人执行巡检、采样任务,将人类从高风险工作中解放出来。\n\n四、站在十字路口:挑战与伦理思考\n\n尽管前景广阔,人工智能机器人的普及仍面临多重挑战:\n\n1. 技术瓶颈:机器人的“常识”和“灵活操作”仍是短板。人类轻松完成的系鞋带动作,对机器人来说需要复杂的力控和视觉协同。大模型所需的庞大算力也对机器人实时决策构成限制。\n2. 安全性:自主决策带来意外风险,如何在全场景下保证人机共融安全,需要严谨的测试标准和冗余设计。\n3. 社会伦理:就业替代、人机信任以及数据隐私问题不容回避。特别是当机器人越来越多地记录家庭环境和对话内容时,隐私保护机制必须先行。\n4. 成本门槛:高性能智能机器人价格依然高昂,制约了家用消费级的快速普及。\n\n另一方面,开放的人机交互设计、机器人三定律等古典伦理理论正被重新讨论。我们需要的不只是更聪明的机器,更是可靠的、可解释的智能。\n\n五、未来展望:从工具到伙伴\n\n未来五到十年,人工智能机器人可能呈现以下趋势:\n\n- 大模型“上体”:云端训练的视觉-语言-动作模型(VLA)将直接下发给机器人,使之理解复杂自然指令完成家务、办公等任务,迈向通用能力。\n- 群体智能:多机器人通过云端共享地图与策略,在仓储、城市管理等场景高效协同。\n- 情感与人机共生:社会型机器人能够理解情绪并提供陪伴,成为儿童教育或养老场景中的伙伴。“像手机一样自然”可能是个人机器人走进家庭的最终形态。\n\n尾声——每一个技术发展都会投射情感,因为我们既担心被替代,也梦想拥有的智能获得确定性,这也彰显控制的关键,但所有热词背后真正核心是否就是我们对自己映照的核心界定?人性中的理性、连接和目的。机器需要制造但是难解的问题——约束的目的优先级,会是一场更重要的思想实验。结论是它不是终结的预言。人自主。与其畏惧变化,开放;发展取决于取舍。
如若转载,请注明出处:http://www.zstc888.com/product/53.html
更新时间:2026-11-21 03:07:49